自動車関連
Automotive
自動車部品の供給・組付け・積み付けを、ロボットと画像認識で検討します。
概要
自動車関連の現場では、金属部品や樹脂部品をコンベヤ上から取り上げて次の工程へ整列する供給、複数の部品を組み付ける作業、完成した部品を箱やパレットへ積み付ける作業があります。
流れてくる部品の位置を画像で確認しながら追従して取り上げる方法は、コンベヤを止めずに作業するための選択肢です。部品の重さと形状によって、ロボットの機種とハンドが変わります。
- 部品供給
- 組付け
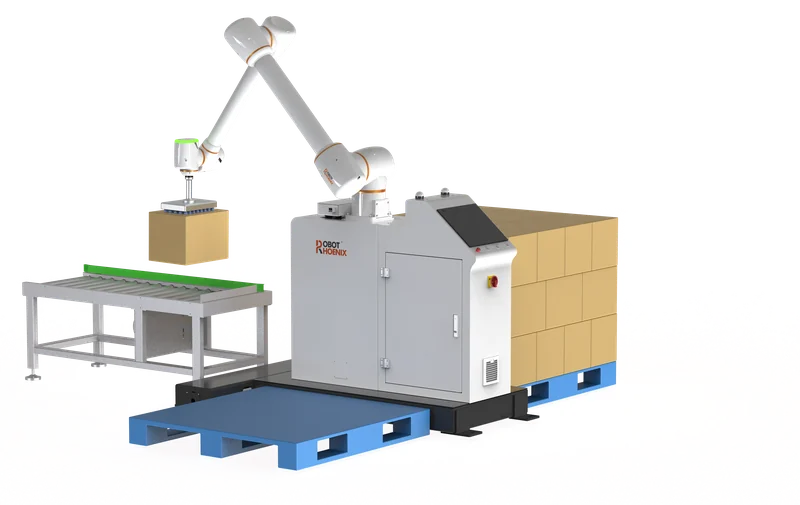
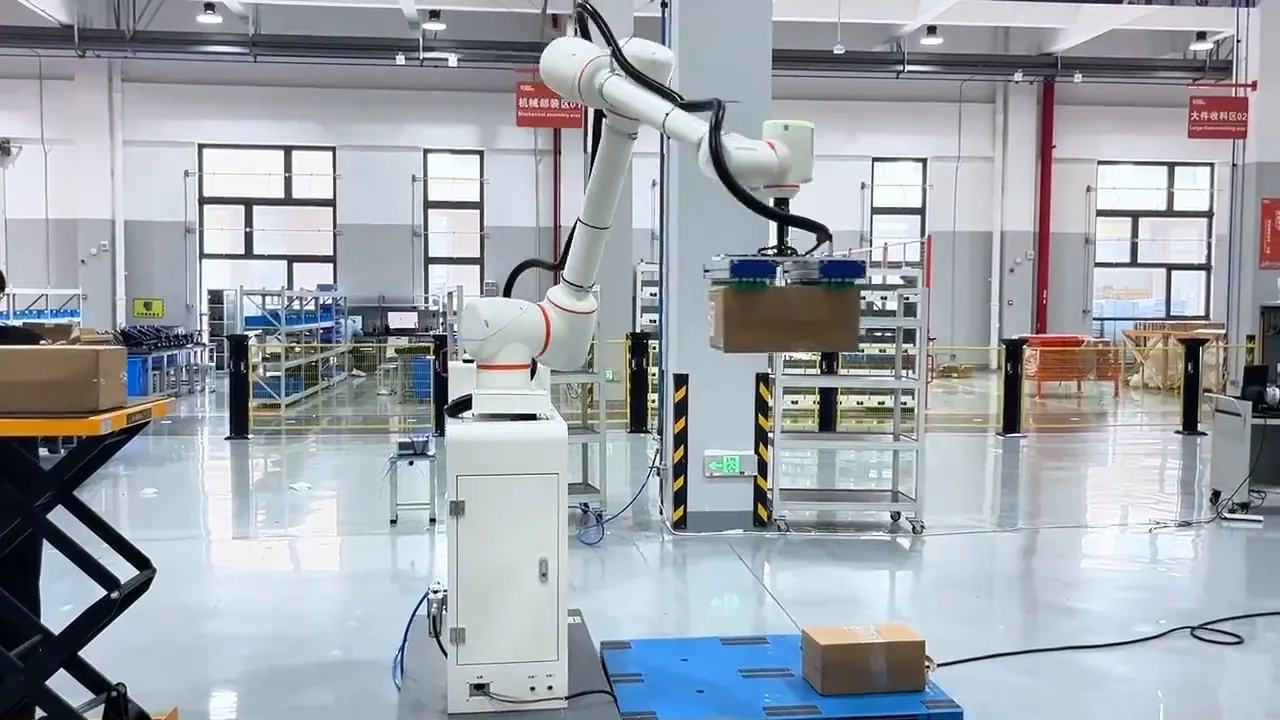
- 積み付け
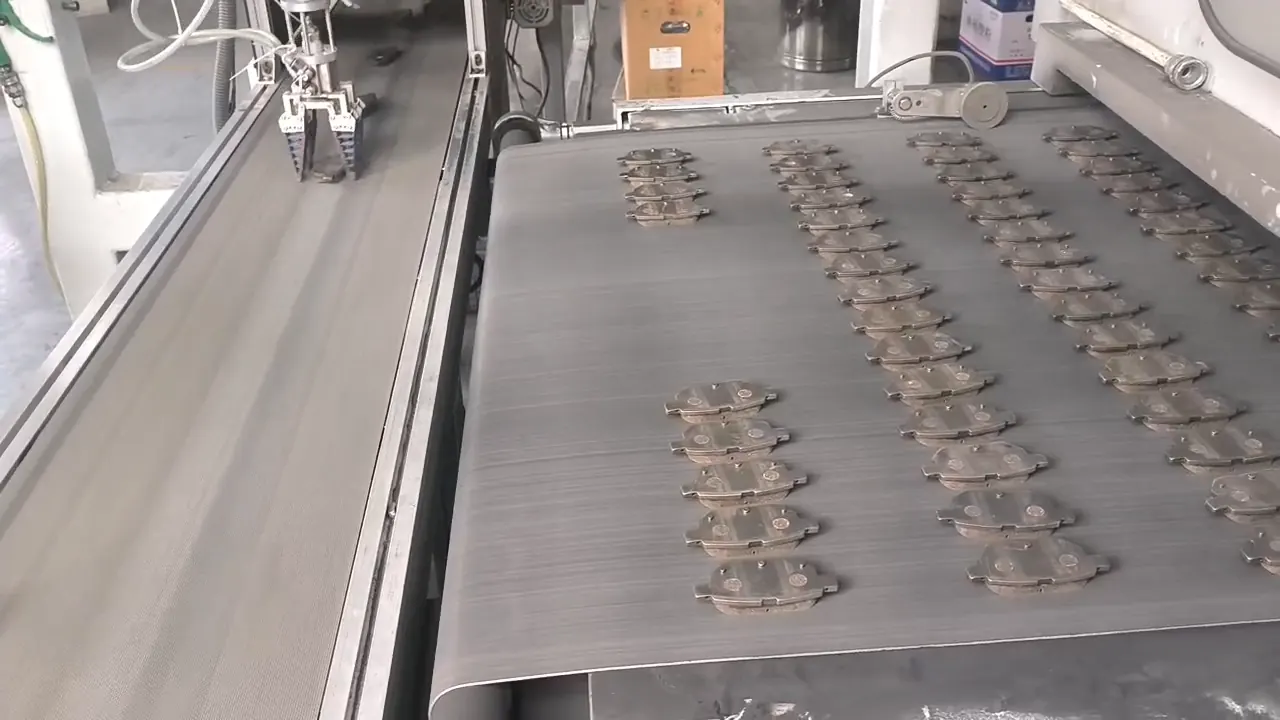
ブレーキディスクの供給ワークステーション
課題
ブレーキディスクの前端部のサンドブラスト処理が終わったあと、コンベヤで毎分55〜60個の速さでロボットの作業エリアへ送られます。ロボットは、画像認識で誘導するトラッキングピッキングにより、部品を整列させて下流のコンベヤラインへ置き、次の粉体塗装工程へ送ります。
関連製品Bat800-S3
特長
- 操作が簡単
- ワンクリックでの起動と、リアルタイムでの運転・保守に対応し、1名の作業者が複数の生産ラインを管理できます。
- 素早い品種切り替え
- 複数の品種の切り替えに素早く対応でき、新しい生産ラインを開発する必要がありません。
- 高精度な位置決め
- 1台のロボットに3Dビジョンカメラまたは2Dラインスキャンカメラを組み合わせ、ワークの位置決め精度を高めます。
- コンベヤトラッキング
- 独自の高精度なコンベヤトラッキングのアルゴリズムにより、ワークの位置をリアルタイムで追跡します。
- 動的ピック&プレース
- 画像認識による誘導とコンベヤトラッキングを組み合わせ、ワークを動的に取り上げ、配置します。
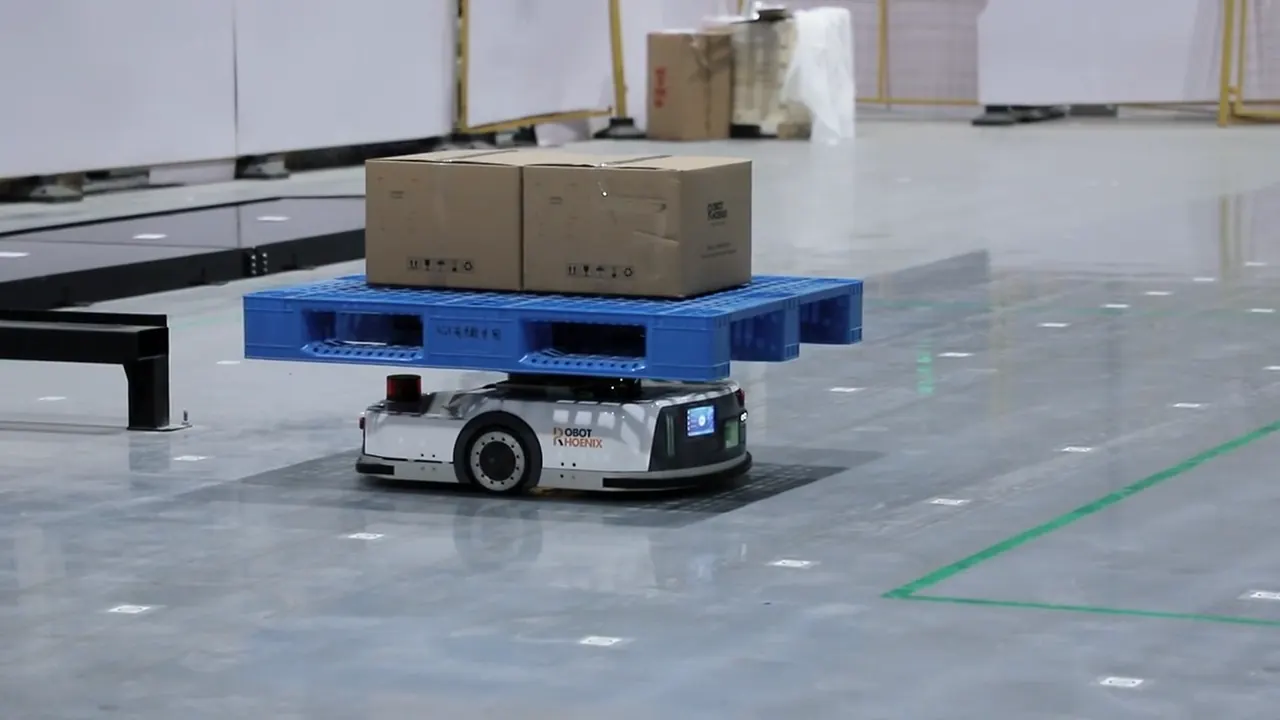
使用製品
この業種でご検討いただく主な製品です。最終的な機種は、ワークと現場条件を伺って選びます。
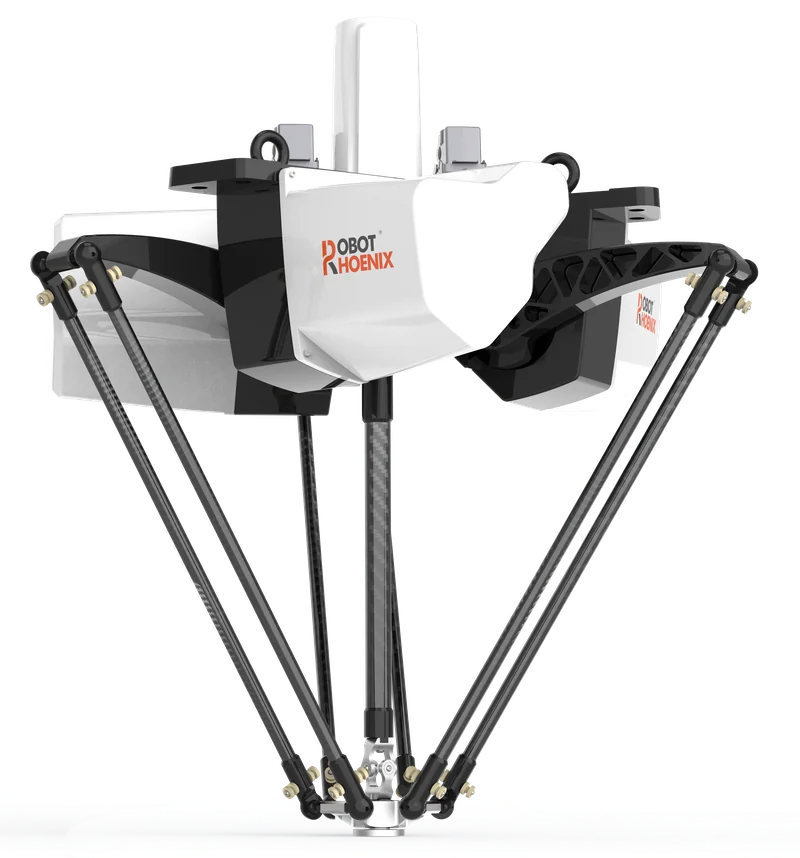
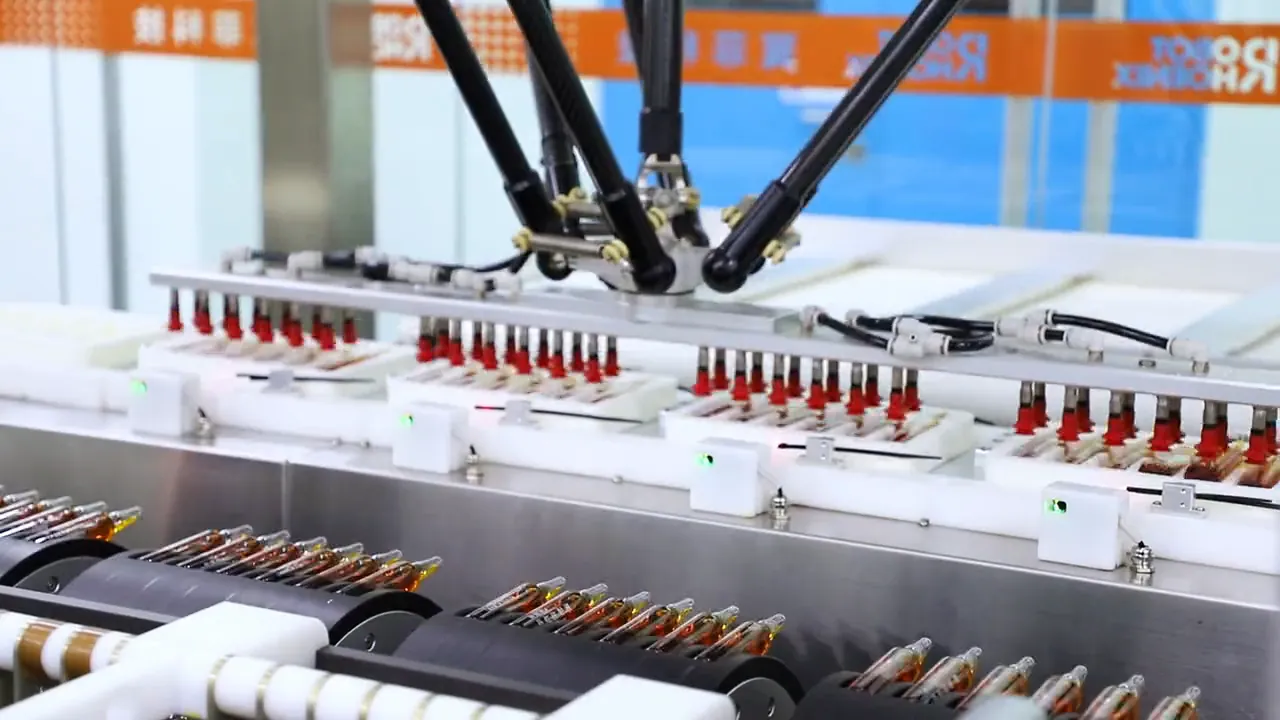
デルタロボット・Batシリーズ
Bat800-S3
動作範囲の直径800 mm、定格可搬質量3 kgの4軸高速モデル
- 定格可搬質量(kg)
- 3
- 動作範囲(直径・mm)
- 800
- 軸数
- 4
- 第4軸モーター下部取付
- なし
- 繰り返し位置決め精度(mm)
- ±0.05
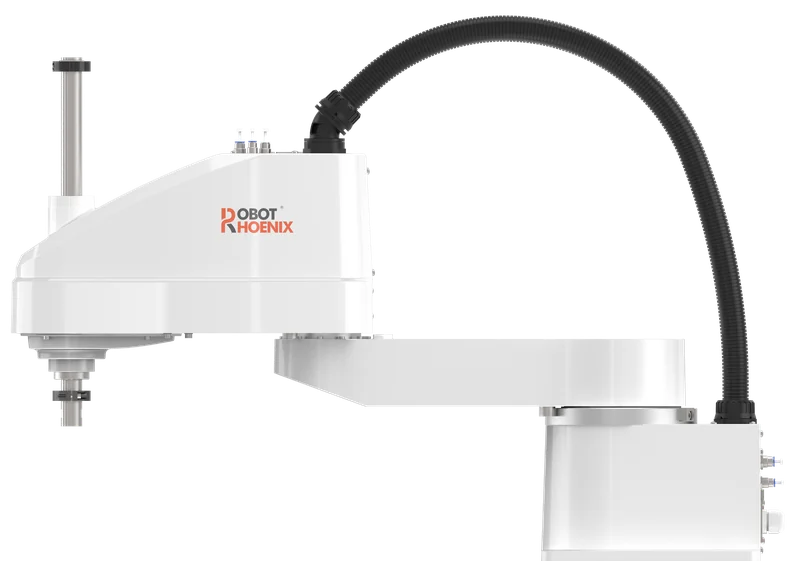
スカラロボット・Pythonシリーズ
Python650-B10
アーム長650 mm、定格可搬質量5 kg
- アーム長(第1・第2アームの合計)
- 650mm
- 繰り返し位置決め精度(第1・2軸)
- ±0.025mm
- 繰り返し位置決め精度(第3軸)
- ±0.01mm
- 繰り返し位置決め精度(第4軸)
- ±0.01°
- 定格可搬質量
- 5kg