半導体・精密製造
Semiconductor & Precision
ウェハの搬送や、精密部品の取り扱いを、専用のロボットで検討します。

概要
半導体・精密製造の現場では、ウェハのように薄く壊れやすい対象物を、装置から装置へ搬送する工程があります。
ウェハ搬送ロボットは、搬送するウェハの寸法や枚数、設置する装置の条件に合わせて機種を選びます。精密な部品の取り扱いでは、スカラロボットと画像認識を組み合わせる方法も検討の対象です。
- ウェハ搬送
- 精密部品の取り扱い
ゼロポイントクイックチェンジ式 ウェハ移載装置
1本のアームで、複数の方式によるウェハの移し替えに対応します。
工程の内容
Z軸のストロークが最大950mmのウェハ搬送ロボットに、8インチ用の真空吸着式・エッジクランプ式・ファンデルワールス力式のエンドエフェクタを、ゼロポイントのクイックチェンジで付け替えられます。さまざまな配置の工程に対応でき、1本のアームで複数の方式のウェハの移し替えを実現します。
組み合わせる重力式のウェハアライナは、重力チャックの構造でウェハの中心合わせを行います。ウェハはエッジの部分だけがファンデルワールス力の吸着パッドに接するため、精度よく素早く処理できます。
主な数値
- Z軸のストローク
- 950mm(最大)
- 交換できるエンドエフェクタ
- 3方式(8インチ用)
その他の導入例
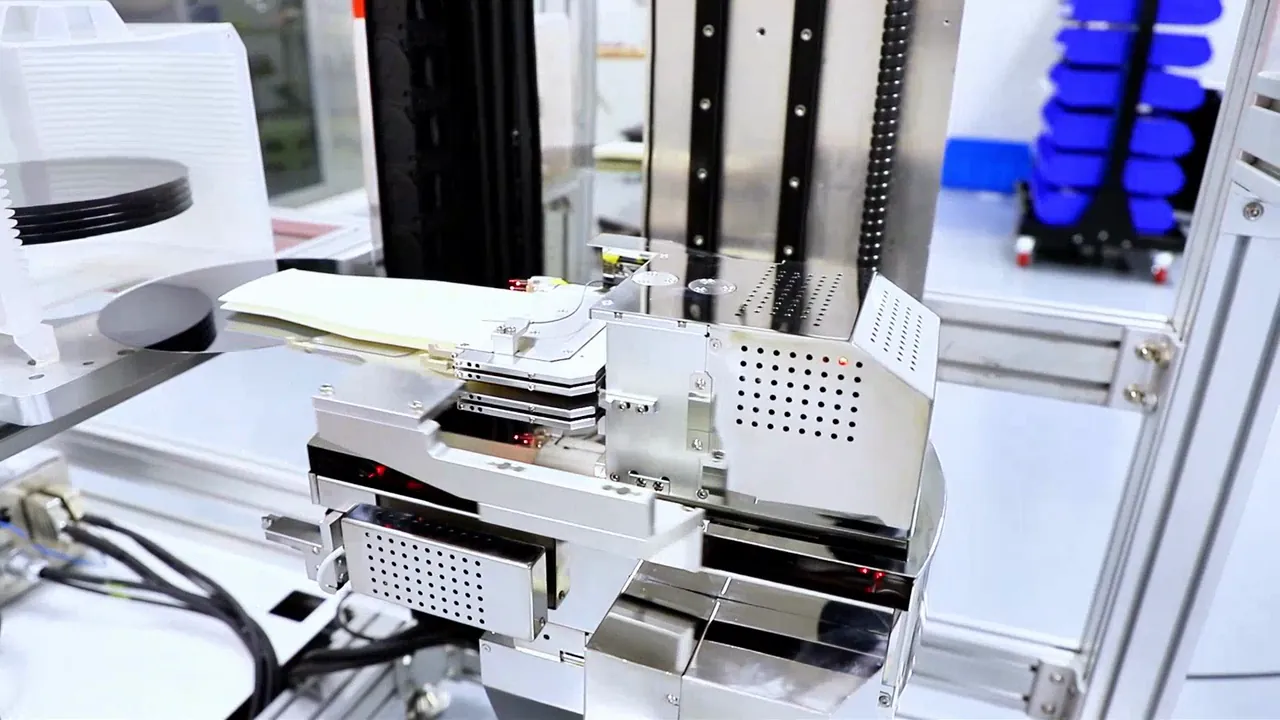
可変スロットピッチのウェハ搬送ロボット
炉管(ファーネス)装置の中で、5枚のウェハをまとめて搬送します。
工程の内容
型式はRC-010F-08。炉管(ファーネス)装置内のウェハの搬送に使います。ウェハの間隔(スロットピッチ)は4.7〜13mmの範囲で、個別に調整できます。
エンドエフェクタは「4+1」の配置で、一度に5枚のウェハを搬送できるほか、1枚ずつの搬送もできます。ウェハマッピングセンサはオプションで、カスタマイズにも対応します。
主な数値
- スロットピッチ
- 4.7〜13mm(個別に調整可)
- 一度に搬送できる枚数
- 5枚
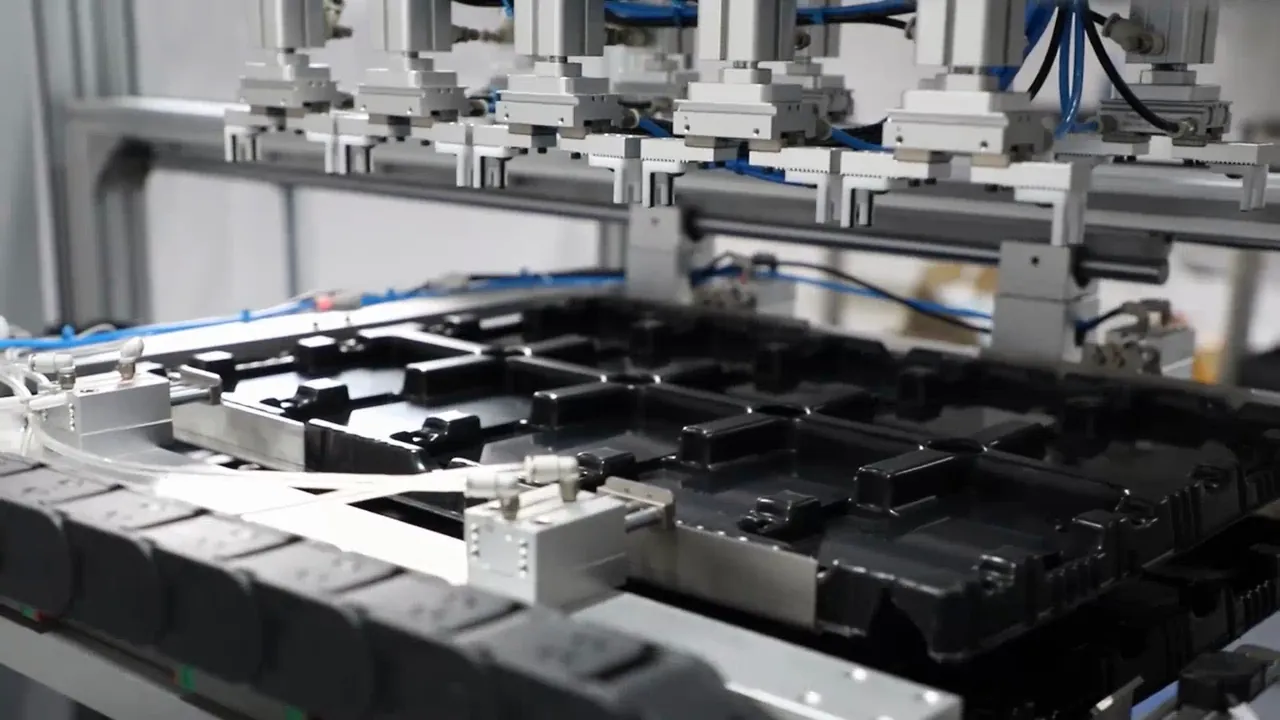
平板洗浄機の供給・取り出し装置
ガラスの洗浄機への投入と、洗浄後の取り出しを自動化します。
工程の内容
積み重ねたブリスタートレー(ラック)からガラスを取り出して、取り外しできるコンベヤラインへ送り、止めずに供給して、平板洗浄機へ投入します。
逆に、洗浄機からガラスを取り出して、ブリスタートレー(ラック)へ収める作業もできます。4チャンネルと5チャンネルの平板洗浄機に対応します。
主な数値
- 処理能力(4チャンネル)
- 2,100枚/時間以上
- 処理能力(5チャンネル)
- 2,400枚/時間以上
使用製品
この業種でご検討いただく主な製品です。最終的な機種は、ワークと現場条件を伺って選びます。
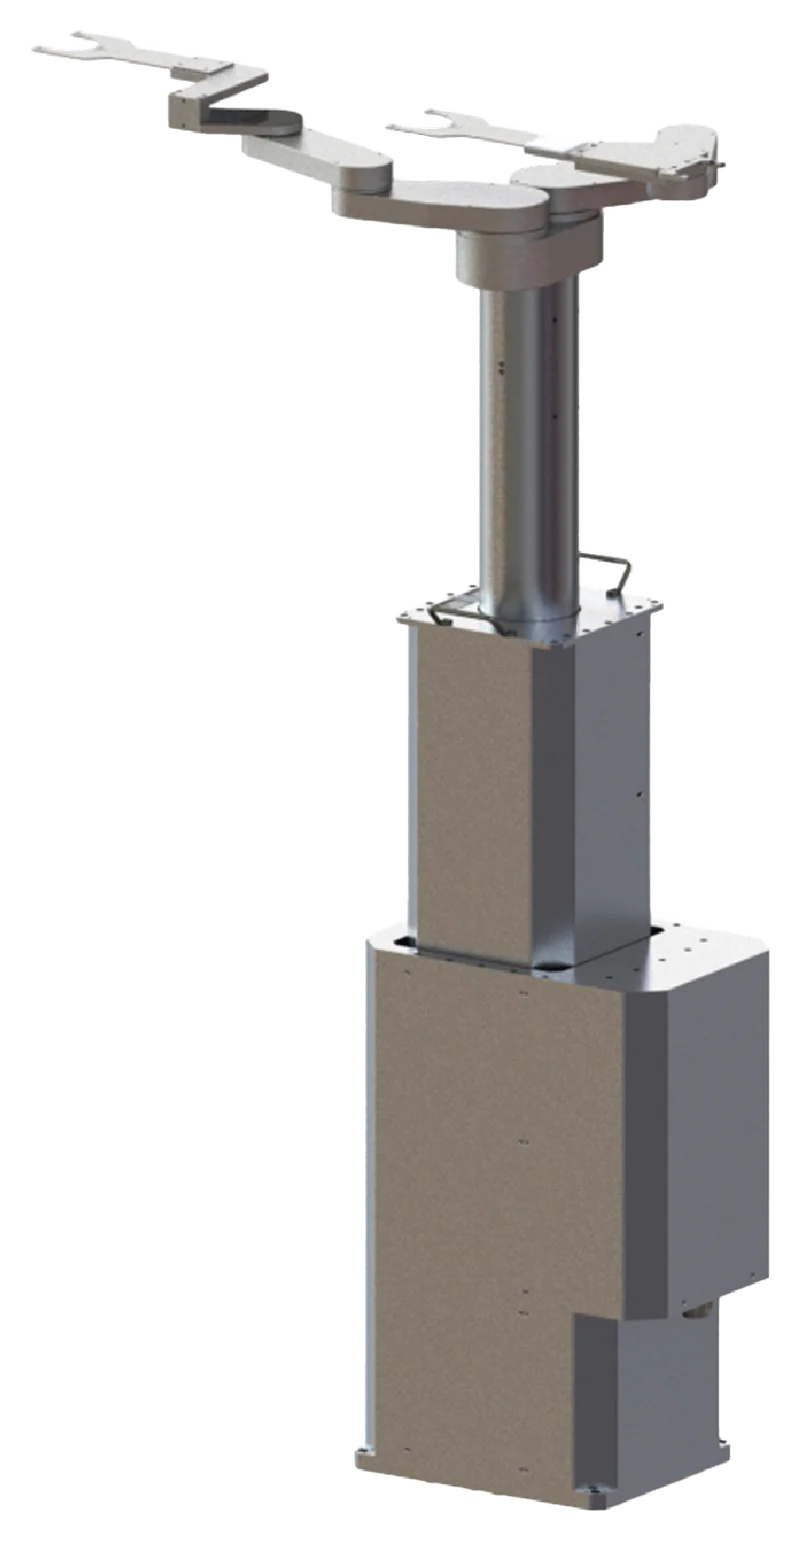
ウェハー搬送・Lobstarシリーズ
RW-A222D
デュアルZ軸のデュアルアームロボット(可搬質量55〜65 kg)
- アーム形式
- デュアルアーム
- 制御軸数(サーボ)
- 5
- 動作範囲(デュアルZ軸)
- 450mm+450mm
- 動作範囲(T軸)
- 0〜340°
- 動作範囲(R/W軸)
- 720mm(アーム長190 mm)
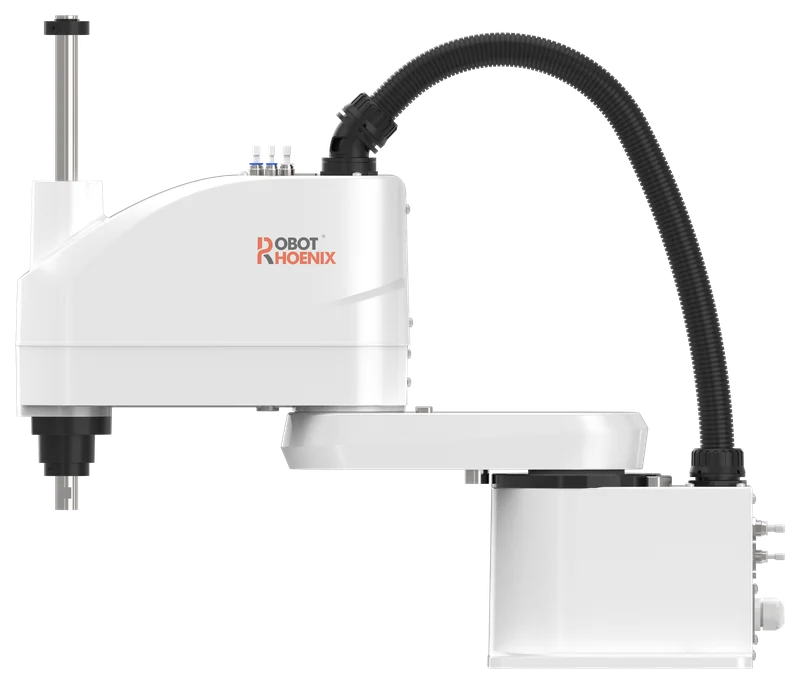
スカラロボット・Pythonシリーズ
Python450-B6
速度・精度・直線性に優れたアーム長450 mmのモデル
- アーム長(第1・第2アームの合計)
- 450mm
- 繰り返し位置決め精度(第1・2軸)
- ±0.02mm
- 繰り返し位置決め精度(第3軸)
- ±0.01mm
- 繰り返し位置決め精度(第4軸)
- ±0.01°
- 定格可搬質量
- 3kg