食品・飲料
Food & Beverage
包装された食品の取り出し・整列・箱詰めを、工程ごとに検討します。
概要
食品・飲料の現場では、包装済みの製品をコンベヤから取り上げて箱やトレーへ並べる箱詰めや、ケースをパレットへ積み付けるパレタイジングの工程で、ロボットが使われます。
製品の形状・重さ・包装の状態によって、ハンドの方式や画像認識の要否、設備全体の流れが変わります。品種が多い現場では、品種の切り替えの方法も検討の対象になります。
実際の構成は、製品と現場の条件を伺ったうえでご提案します。
- 取り出し・整列
- 箱詰め
- パレタイジング
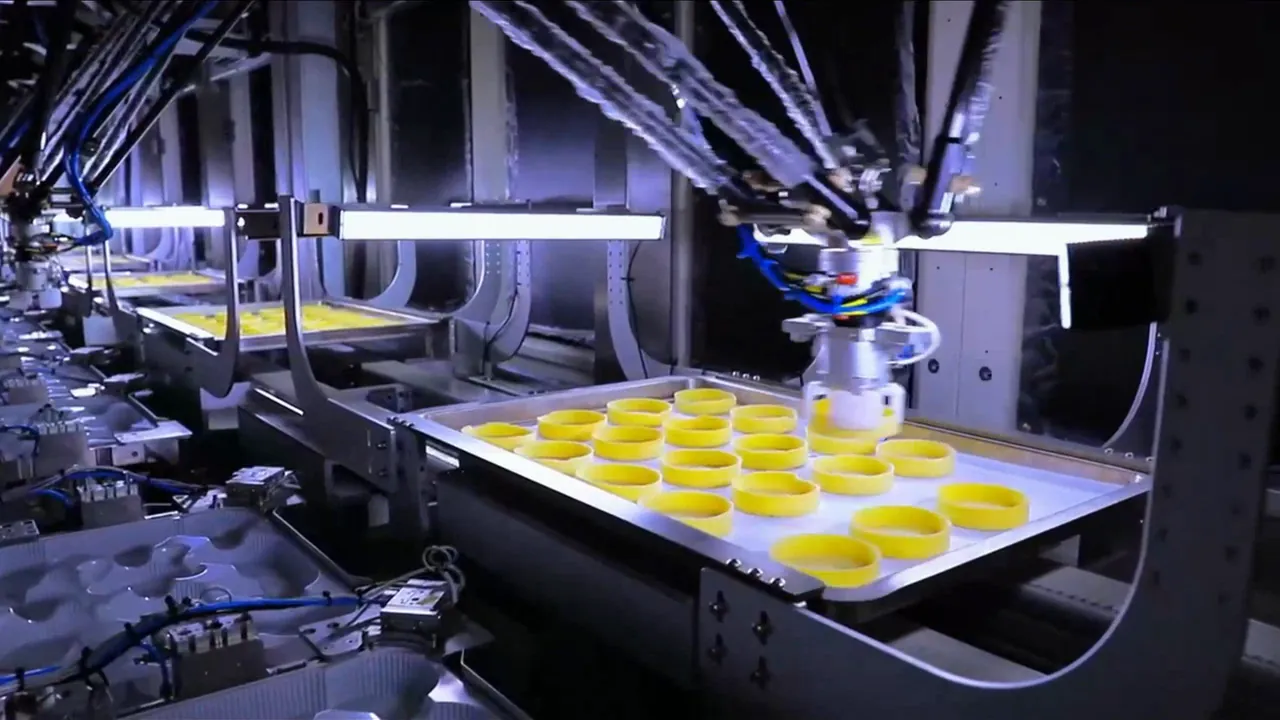
エッグタルトのトレー詰め生産ライン
天板に並んだエッグタルトを、パラレルリンクロボットでトレーへ自動で移します。
工程の内容
コンベヤで天板を作業位置へ送り、別のコンベヤからはトレーを供給します。トレーは作業位置に着くと自動で固定され、3種類のトレーに対応します。
パラレルリンクロボットが、天板の上のエッグタルトを取り上げてトレーへ並べます。処理が速く、精度が高く、柔軟に対応できる構成で、3つの規格にまたがる10種類あまりのサイズに対応します。
主な数値
- 対応するトレー
- 3種類
- 対応するエッグタルトのサイズ
- 10種類あまり(3つの規格)
その他の導入例
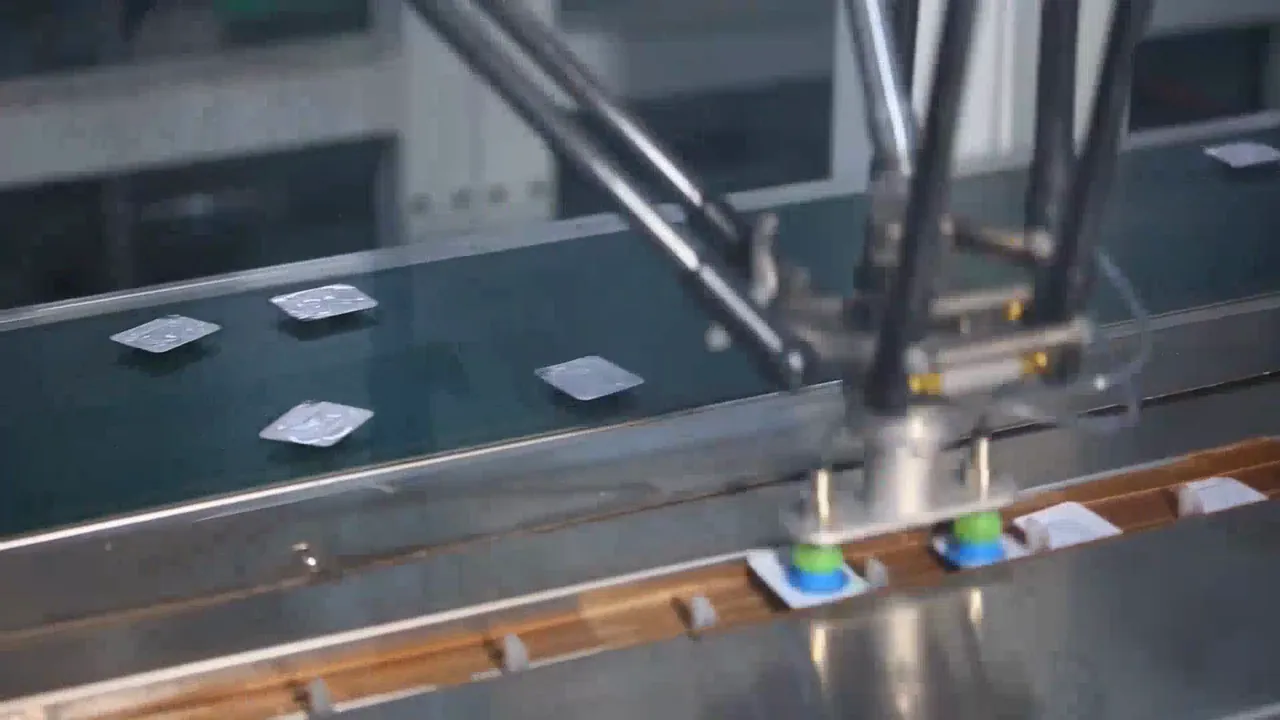
菓子の包装・箱詰めライン
真空包装、ピロー包装、箱詰めまでの全工程を、2台が協調して自動で行います。
工程の内容
菓子を真空包装機へ送って包装し、続いて、包装した菓子をピロー包装機へ送ってもう一度包装し、最後に箱詰めするまでを自動化した設備です。
2台が協調して作業し、設備のタクトは最大270個/分です。
主な数値
- 設備のタクト
- 270個/分(最大)
関連自動化提案
自動化提案の一覧この業種の現場で検討する工程です。映像は各自動化提案のページでもご覧いただけます。
高速仕分け・箱詰め
取り出し・並べから箱詰めまで、工程をつなぐ。
高速ピッキング・供給
部品・製品の整列と、次工程への供給。
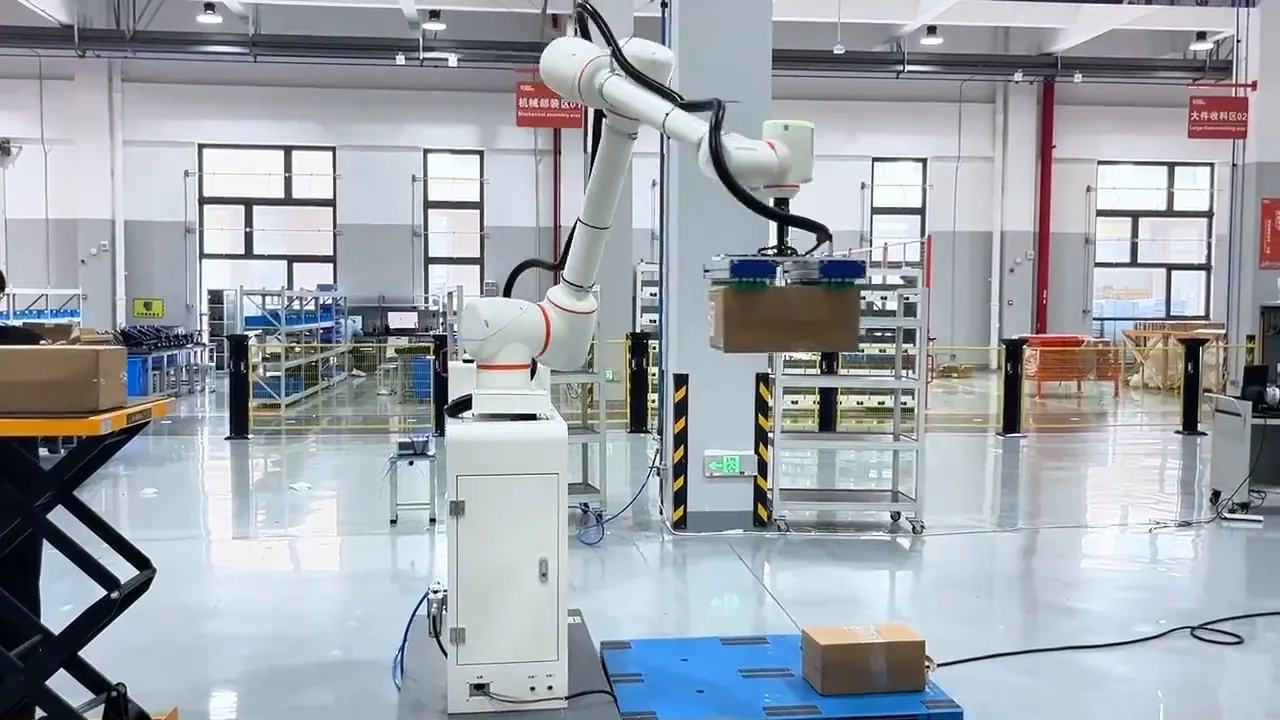
パレタイジング
重量物の積み付け工程を、現場条件に合わせて検討。
使用製品
この業種でご検討いただく主な製品です。最終的な機種は、ワークと現場条件を伺って選びます。
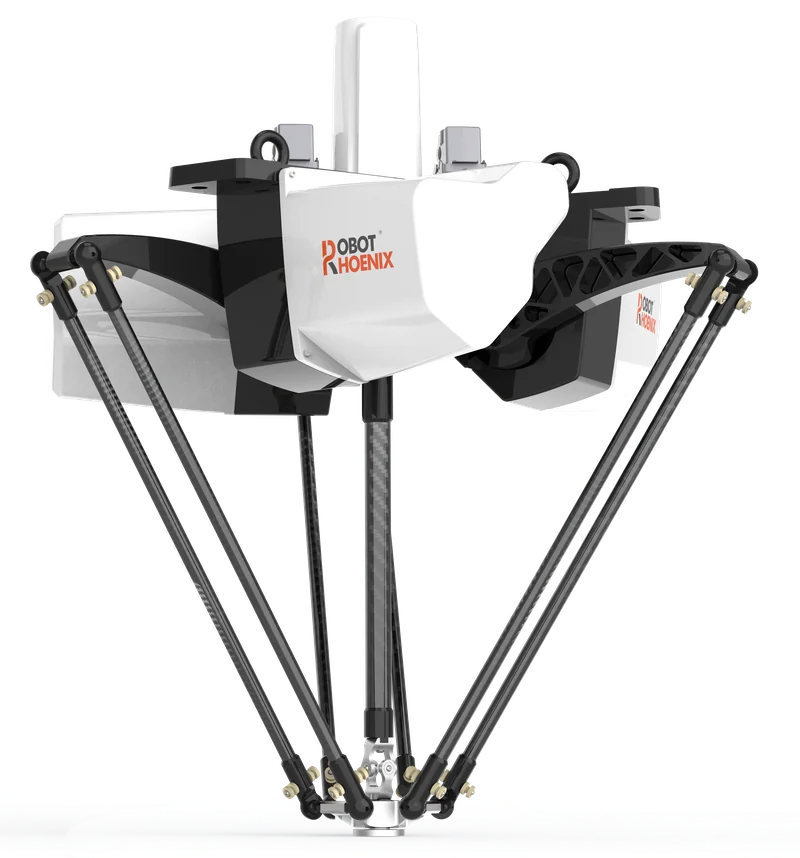
デルタロボット・Batシリーズ
Bat800-S3
動作範囲の直径800 mm、定格可搬質量3 kgの4軸高速モデル
- 定格可搬質量(kg)
- 3
- 動作範囲(直径・mm)
- 800
- 軸数
- 4
- 第4軸モーター下部取付
- なし
- 繰り返し位置決め精度(mm)
- ±0.05
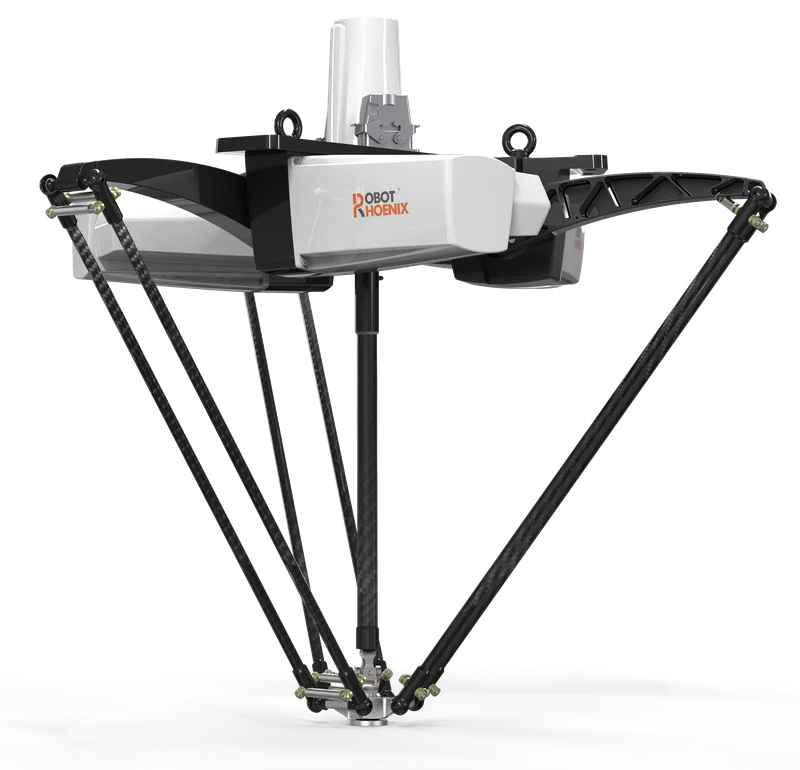
デルタロボット・Batシリーズ
Bat1100-S3
動作範囲の直径1100 mm、最大サイクル260回/分のロングリーチモデル
- 定格可搬質量(kg)
- 3
- 動作範囲(直径・mm)
- 1100
- 軸数
- 4
- 第4軸モーター下部取付
- なし
- 繰り返し位置決め精度(mm)
- ±0.05