高速仕分け・箱詰め

ワークの取り出し・整列と、箱詰めまでの工程間の連携

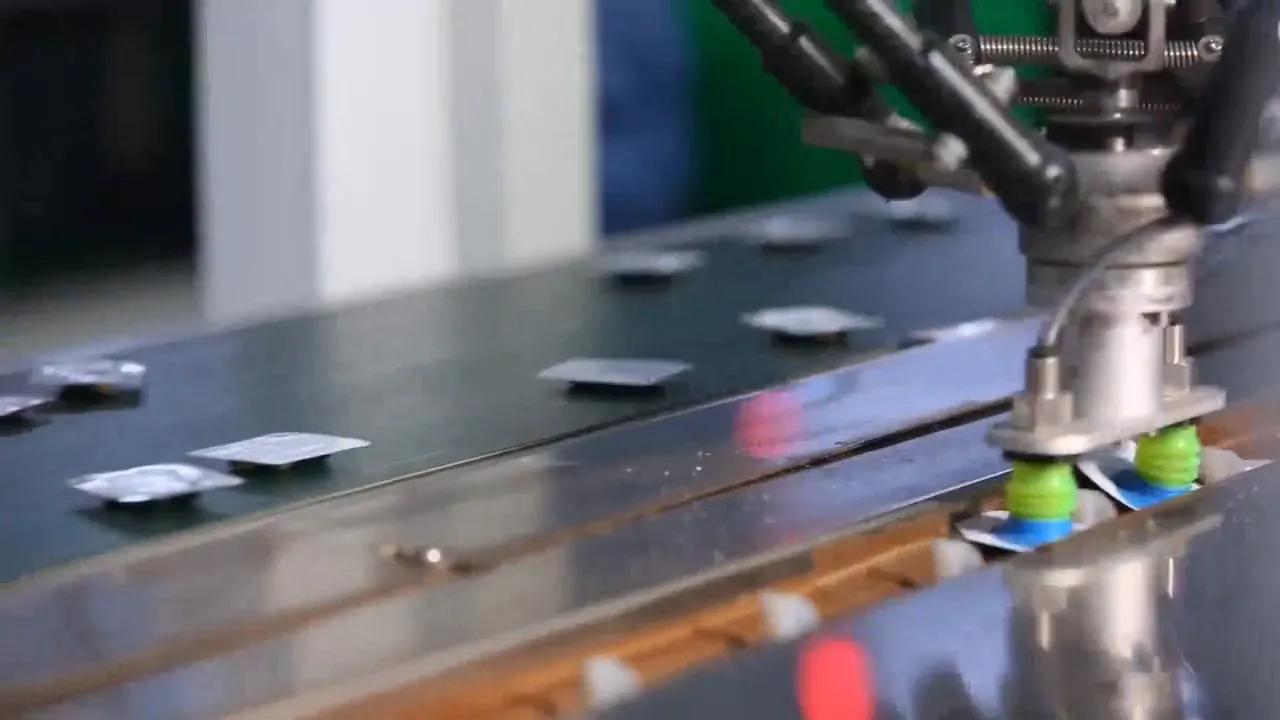
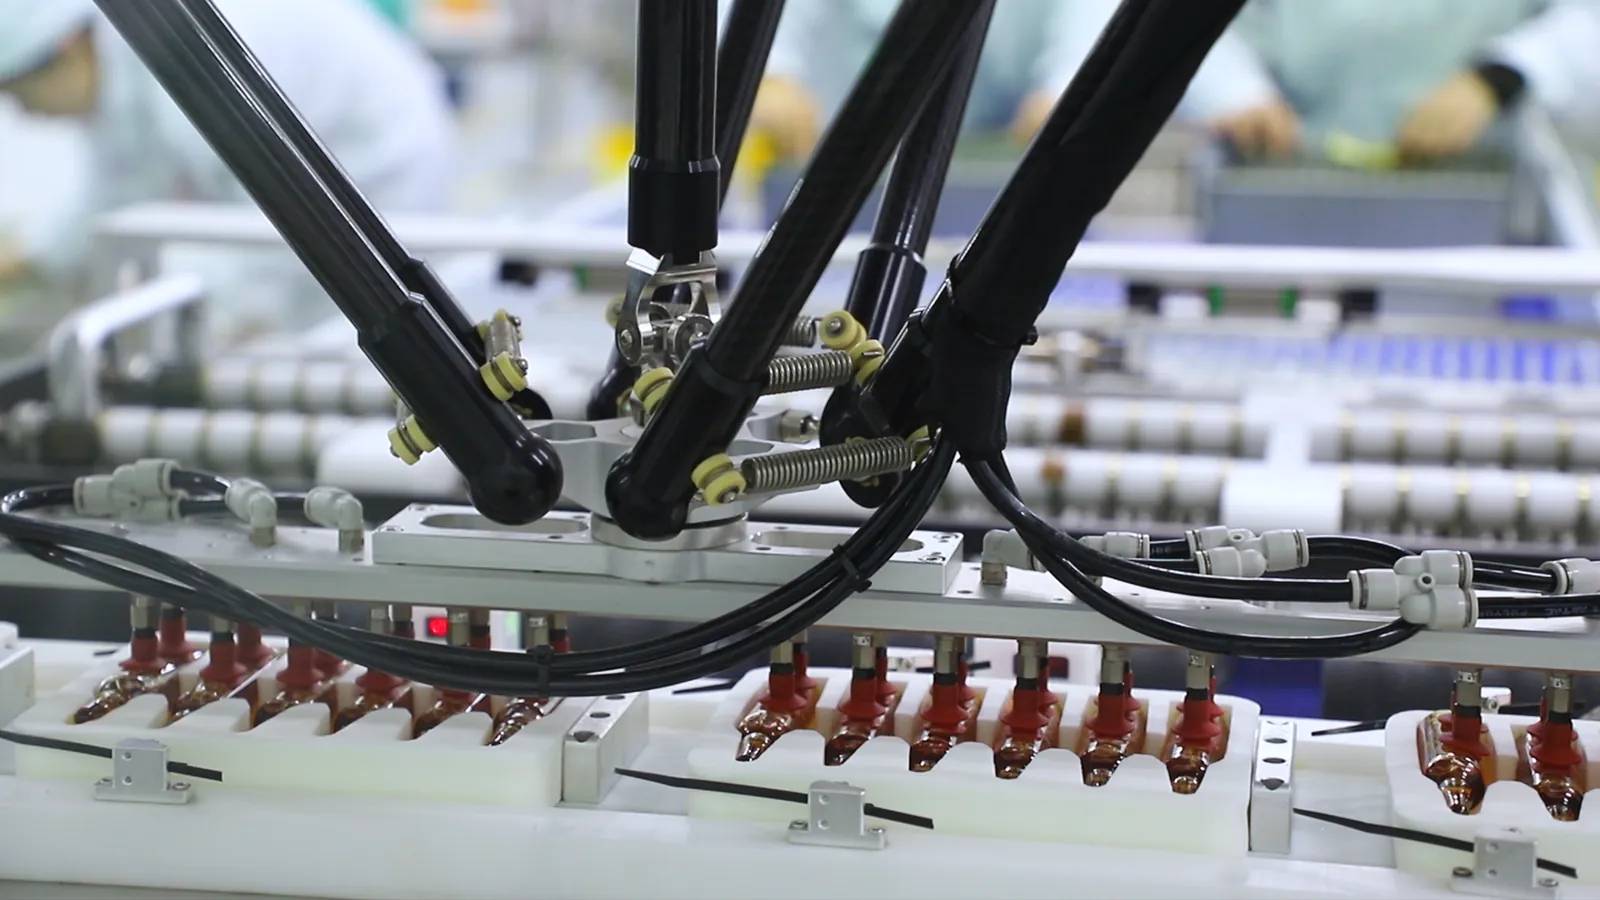
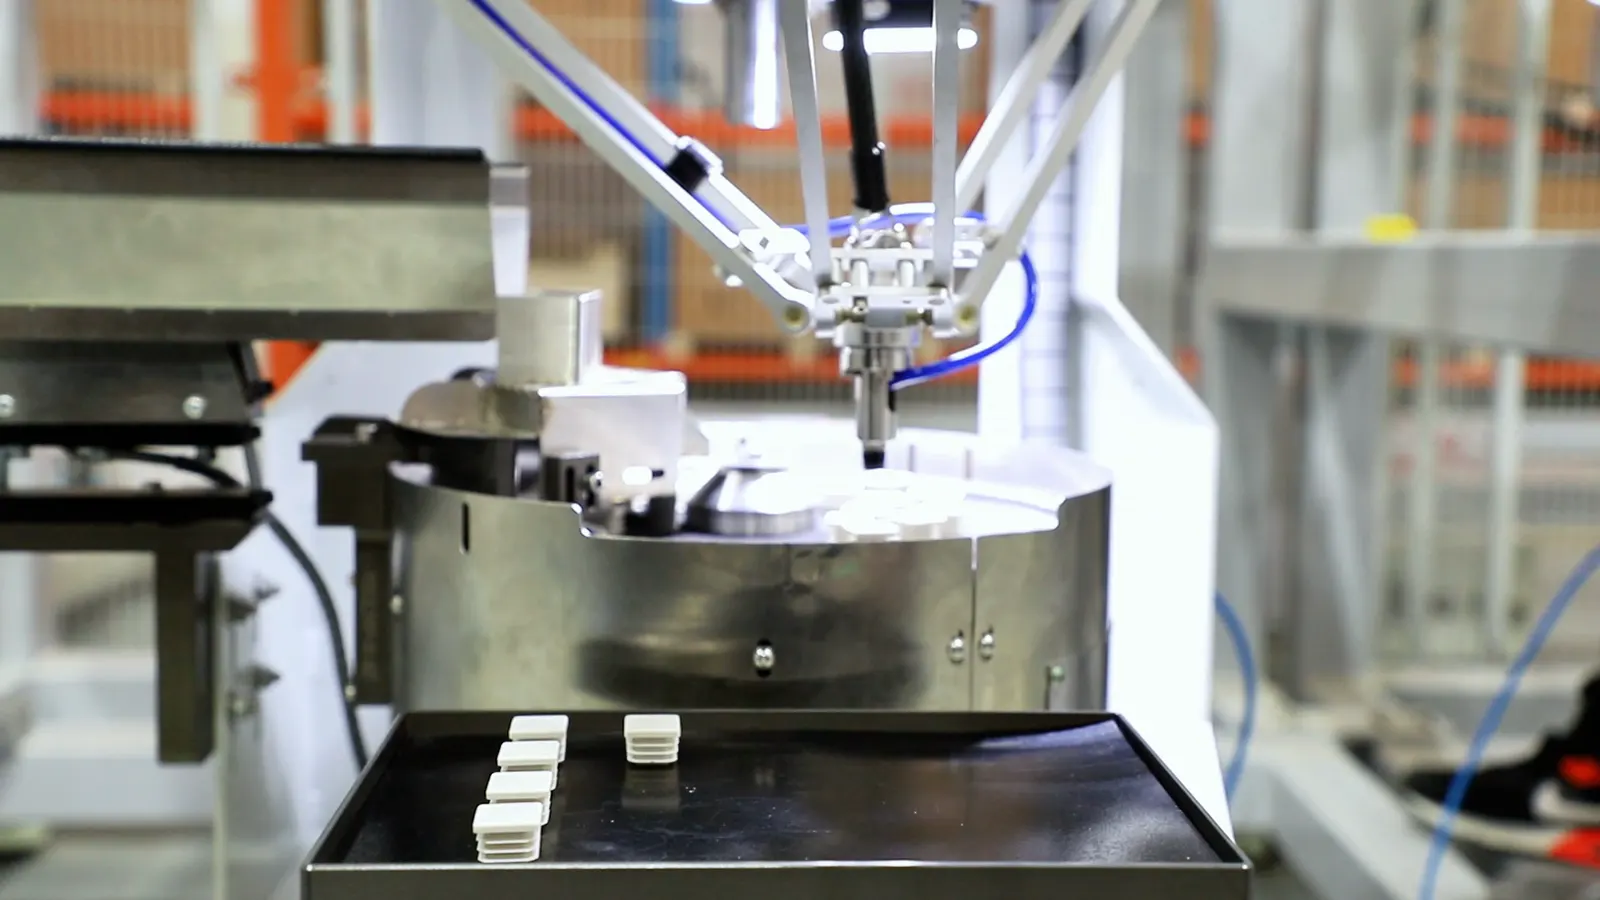
パラレルリンクロボットが、吸着ノズルでアンプルをまとめて取り上げ、トレーへ並べる様子

概要

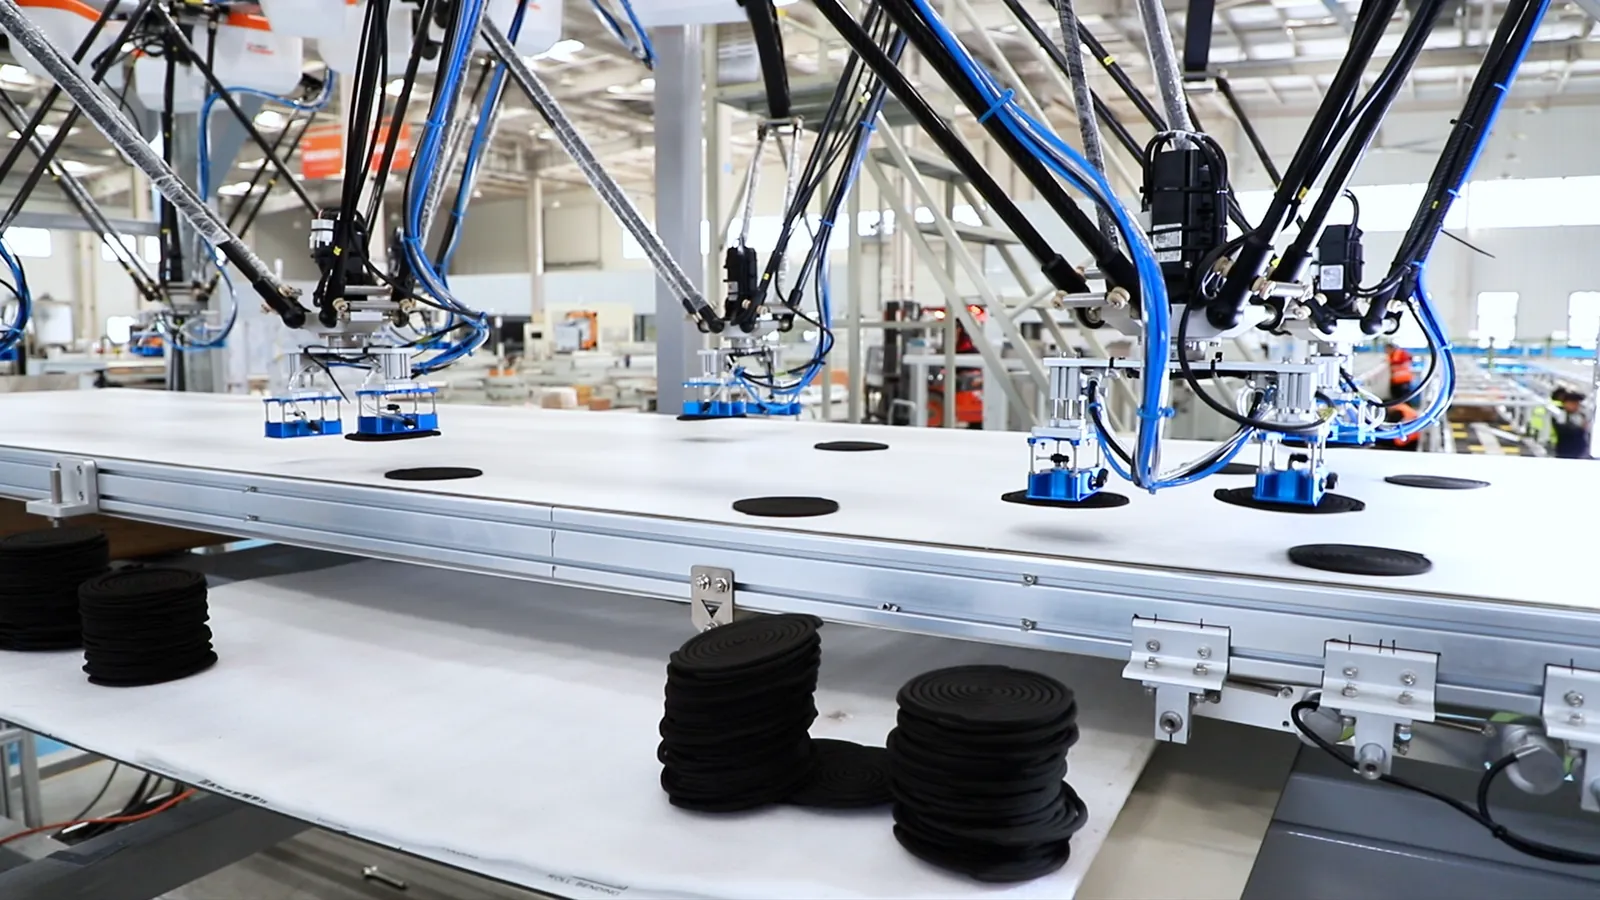
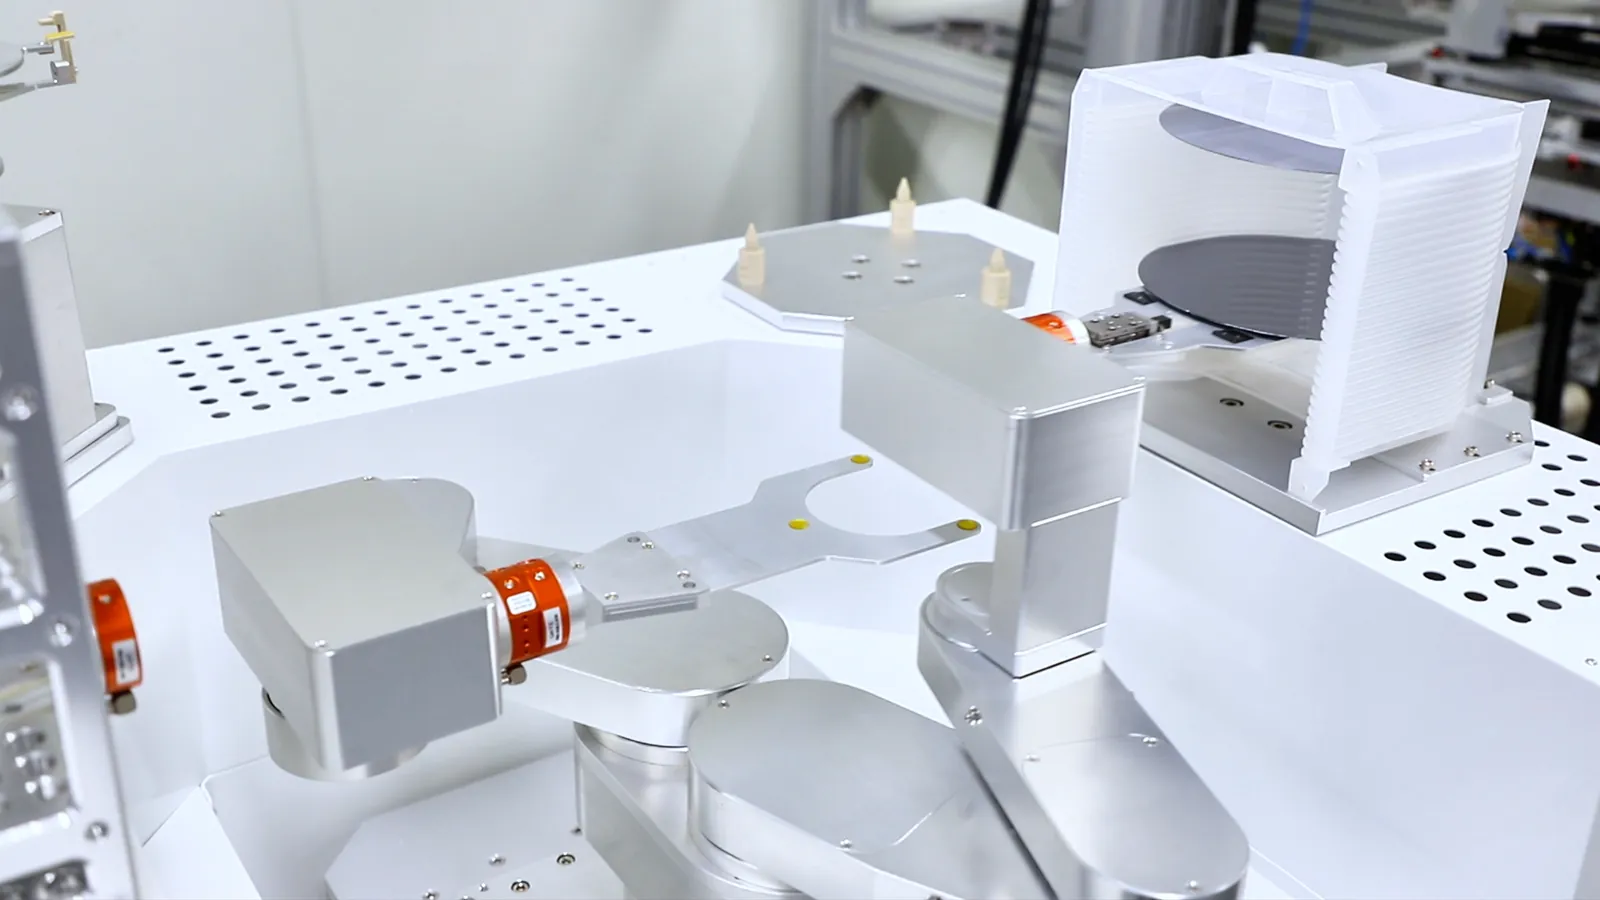
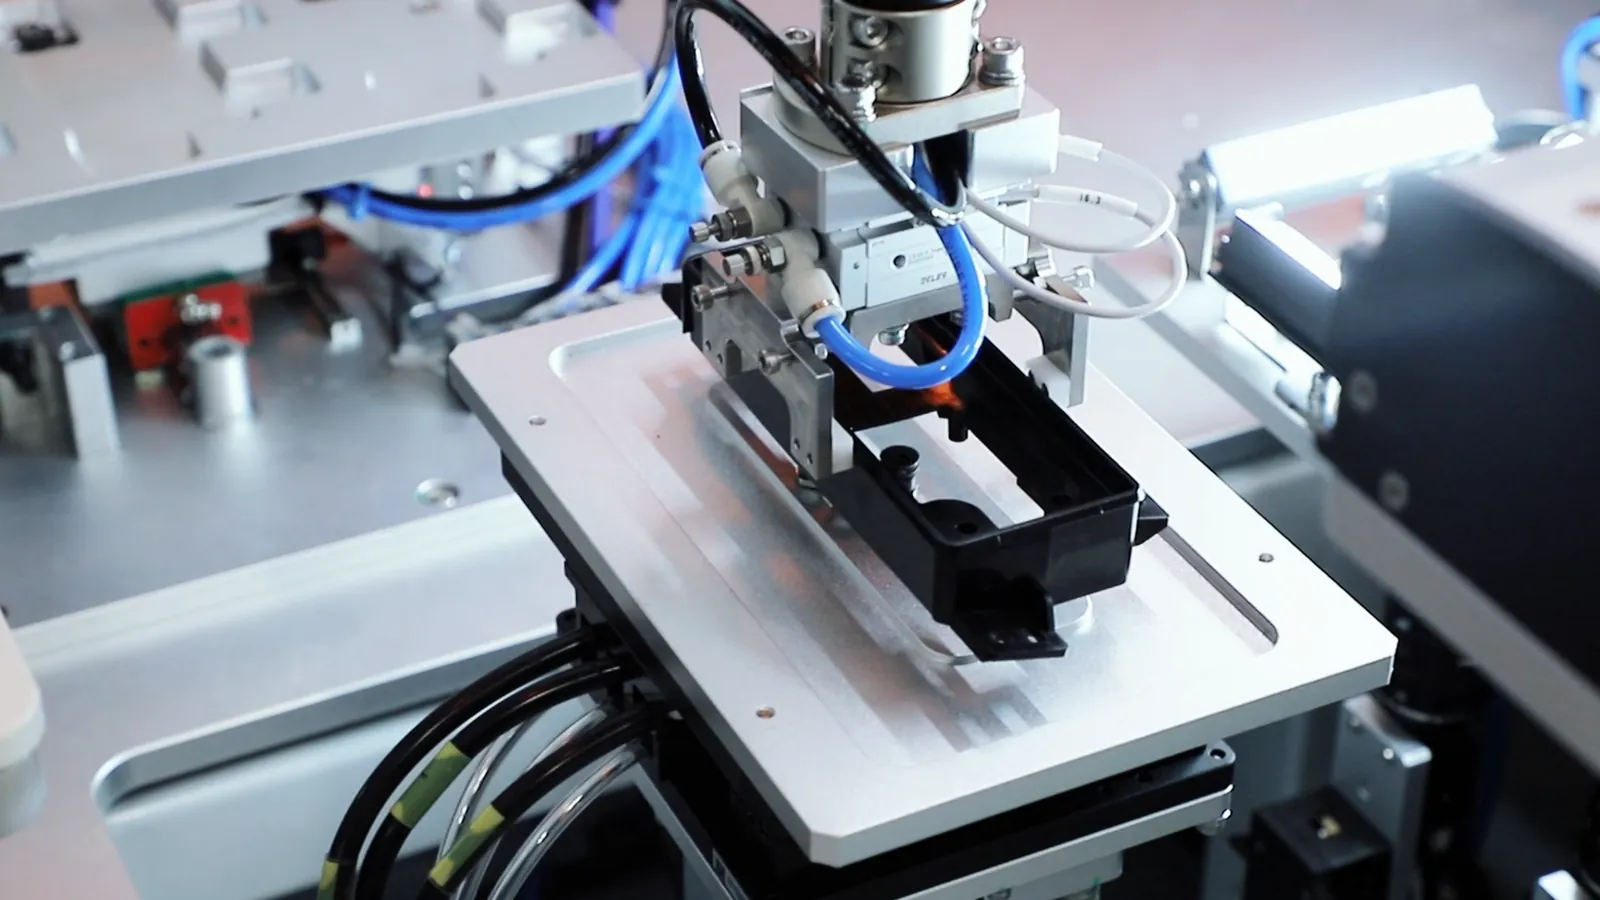
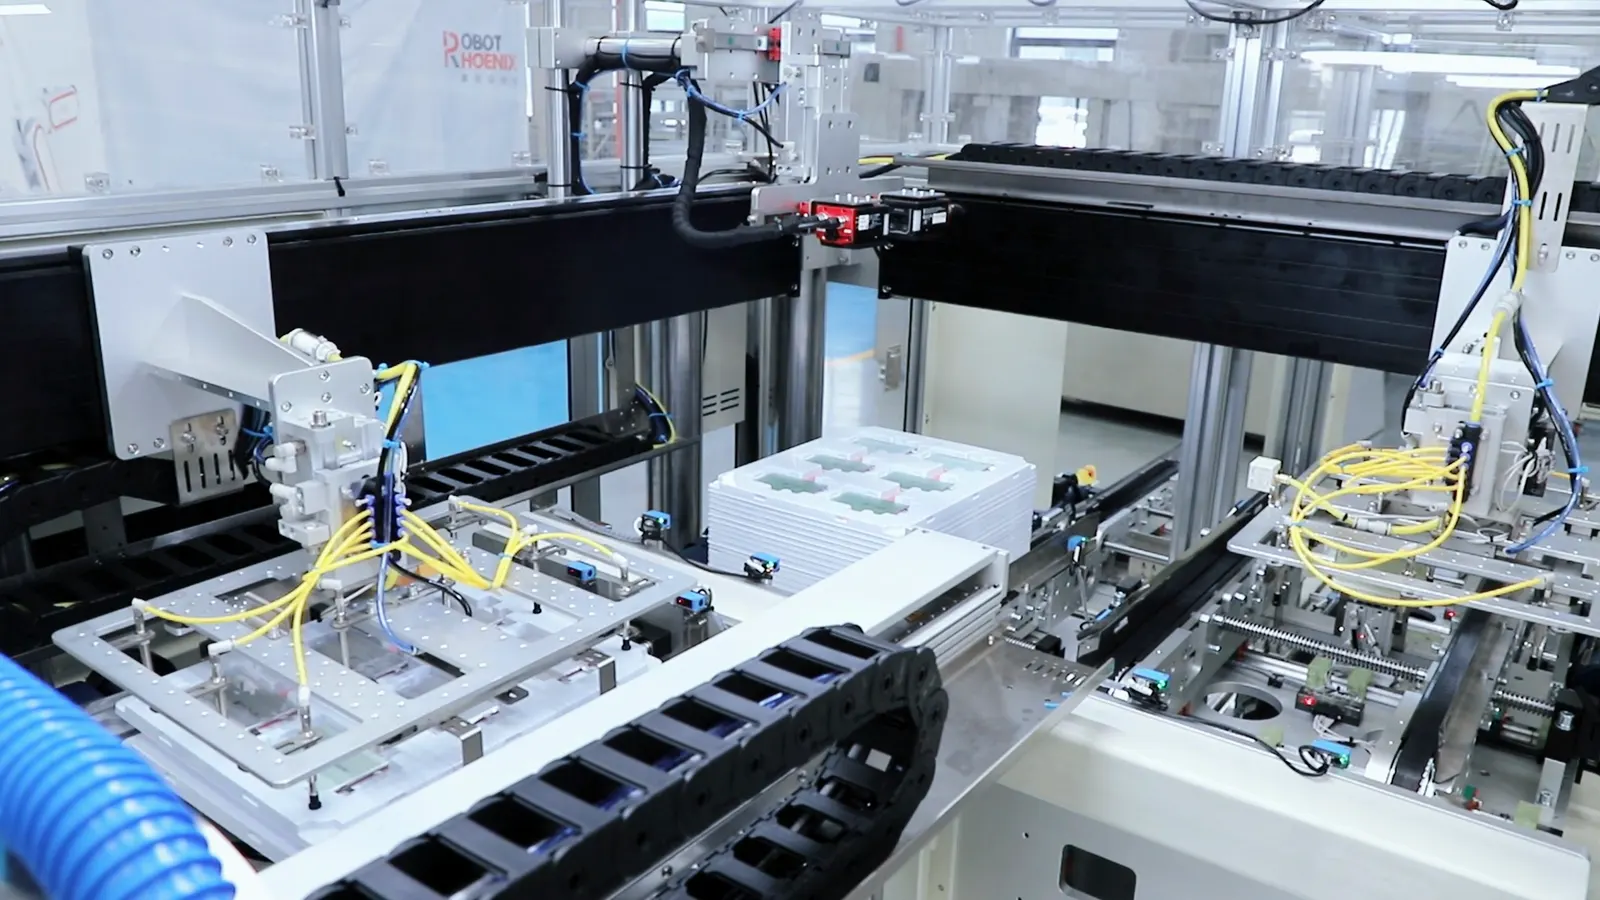
仕分け・箱詰めの場面で、ワークの取り扱いと工程間の連携を検討します。小さな容器を並べて箱へ収める工程や、包装した食品を取り上げて整列させる工程など、軽量なワークを高速で扱う現場が対象です。

映像・写真
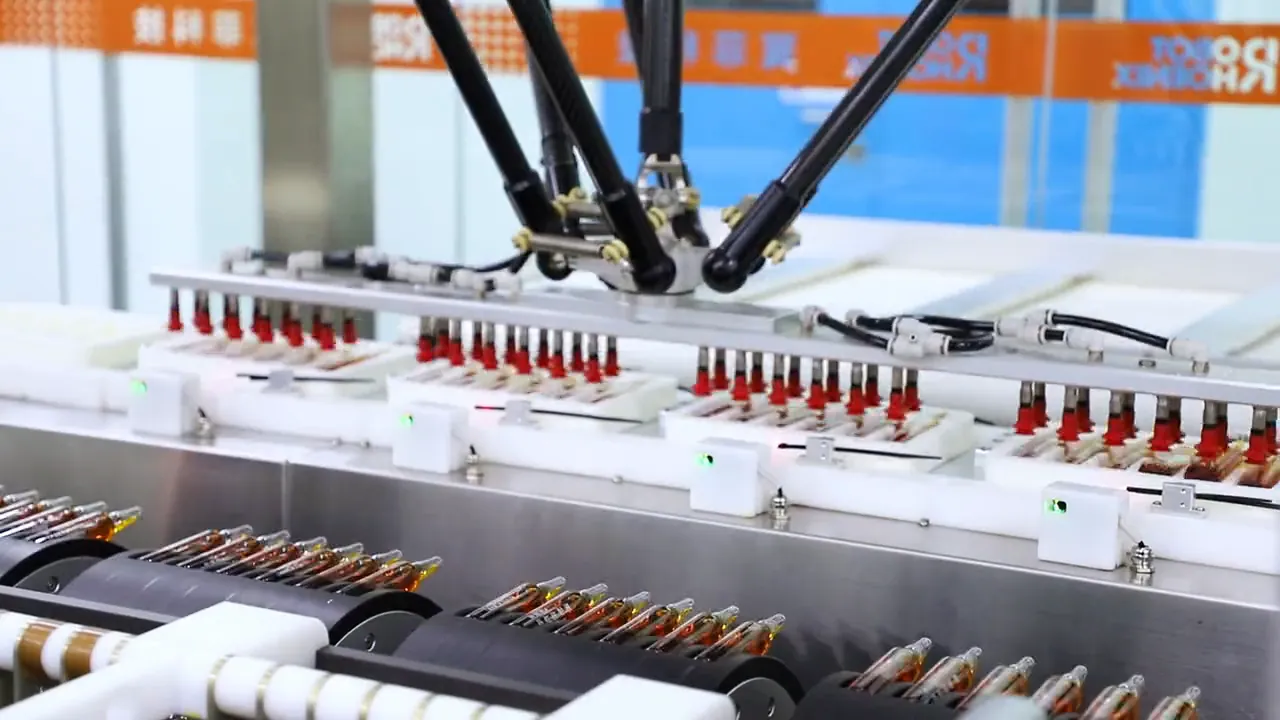
  • パラレルリンクロボットが、吸着ノズルでアンプルをまとめて取り上げ、トレーへ高速で並べていく様子
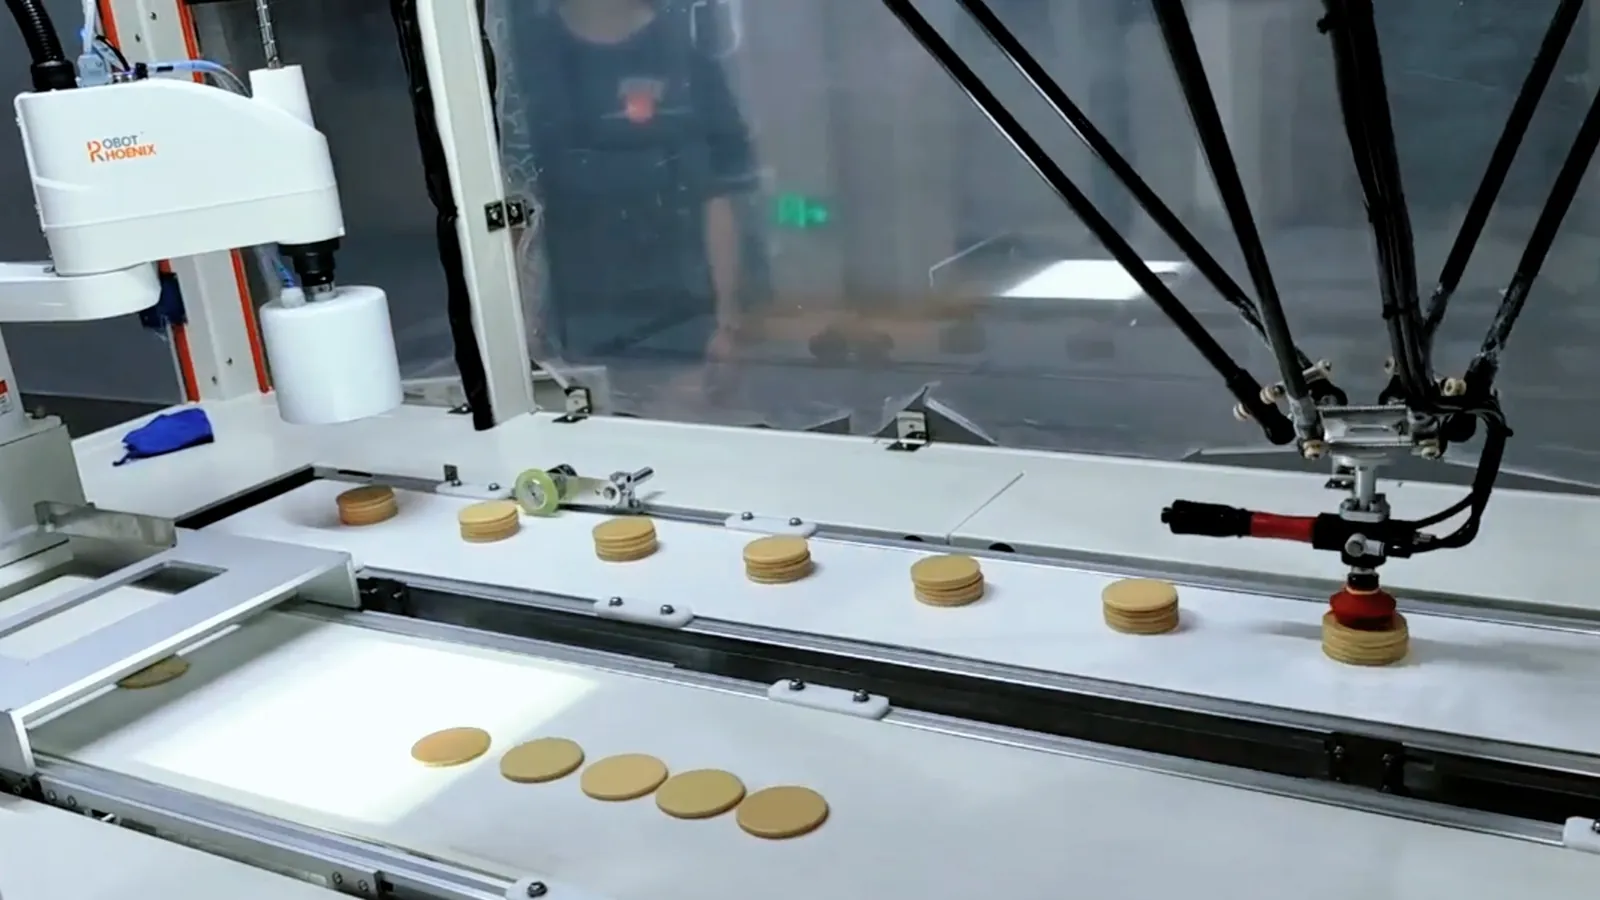
  • 吸着ハンドが、コンベヤ上を流れてくる包装した食品を、次々と取り上げる様子

確認する項目

改善の方向性・適用条件

次の要件は、現場ごとに技術確認が必要です。

  • ワーク
  • タクト
  • ハンド
  • 画像認識
  • 箱・トレーの仕様

関連製品

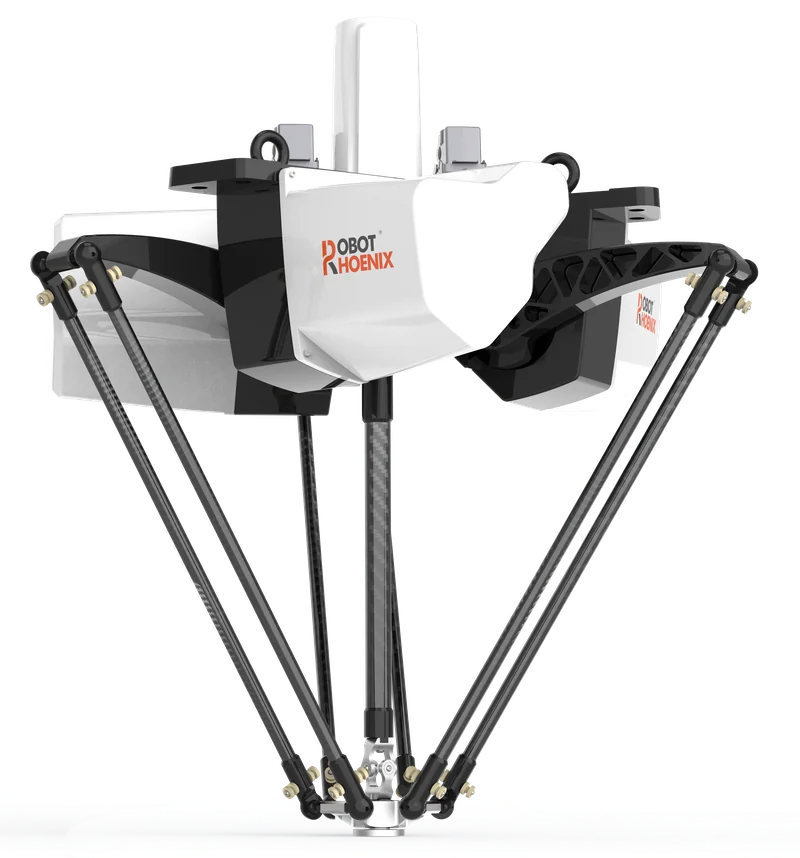
  • Bat800-S3の製品画像

    デルタロボット・Batシリーズ

    Bat800-S3

    動作範囲の直径800 mm、定格可搬質量3 kgの4軸高速モデル

    定格可搬質量(kg)
    3
    動作範囲(直径・mm)
    800
    軸数
    4
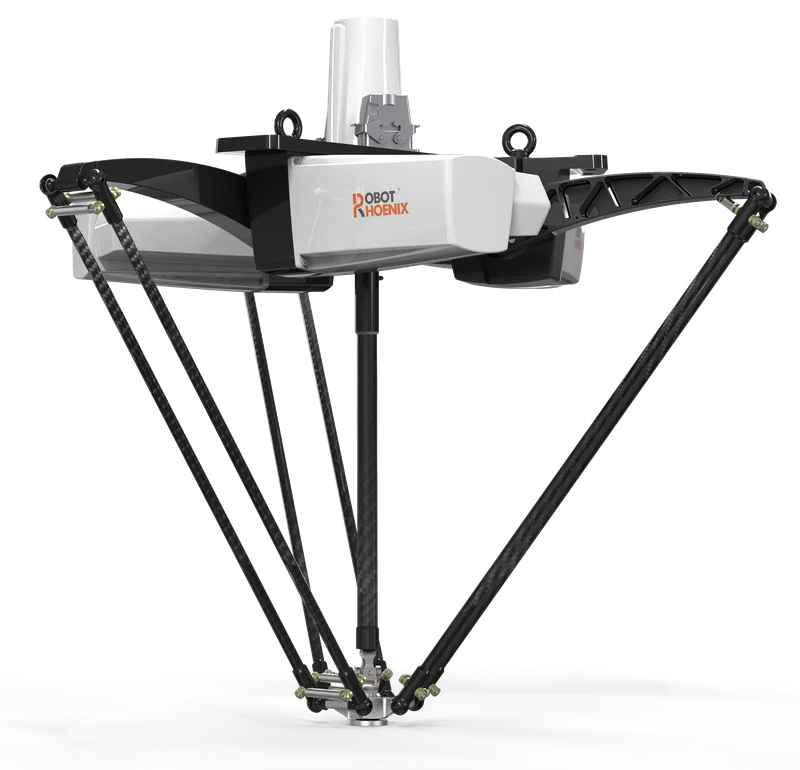
  • Bat1100-S3の製品画像

    デルタロボット・Batシリーズ

    Bat1100-S3

    動作範囲の直径1100 mm、最大サイクル260回/分のロングリーチモデル

    定格可搬質量(kg)
    3
    動作範囲(直径・mm)
    1100
    軸数
    4
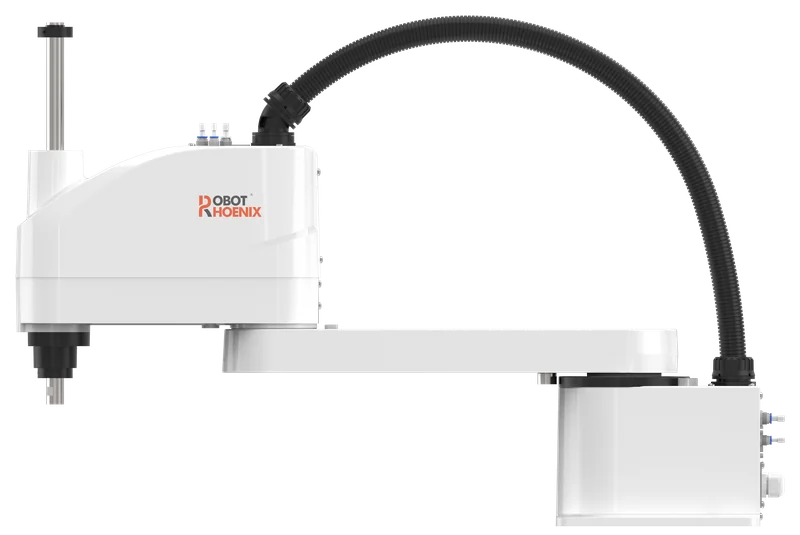
  • Python650-B6の製品画像

    スカラロボット・Pythonシリーズ

    Python650-B6

    アーム長650 mmの高精度スカラロボット

    アーム長(第1・第2アームの合計)
    650mm
    繰り返し位置決め精度(第1・2軸)
    ±0.02mm
    繰り返し位置決め精度(第3軸)
    ±0.01mm

プロダクト一覧

この自動化提案についてのご相談

ご要望を簡潔にお知らせください。詳細な条件は、その後のご相談で確認します。

お問い合わせ